← 制作物一覧へ戻る Work Detail

  • 制作形態
  • 担当範囲
  • 使用ツール
  • 制作時間

Robotics Presentation

お菓子袋ラッピング
サポートロボ

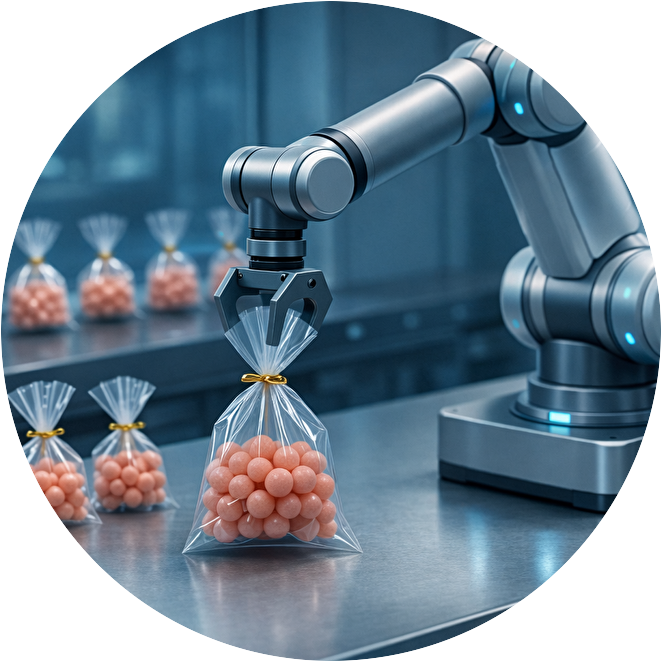
お菓子袋をつかむロボットアーム

[ 概要 ]

ラッピングの工程の一部を自動化し、作業を支援するロボット

[ 背景・課題 ]

  • 手作業によるばらつき
  • 衛生面への配慮が必要

[ 制作前の構想 ]

  • 自動で蛇腹折り
  • タイで固定

[ 進める中で行った判断と設計の見直し ]

[ 機構・動作の変更 ]

  • 押し込み式 → 挟み込み式

- 理由 -

  • ロボットアームで押し込むには難しいと判断
  • 挟み込む方が良いという助言を受けて変更

[ 役割分担の見直し ]

  • 袋のセットや位置固定は人が行う
  • 袋詰め作業との連携を考慮
  • 蛇腹折りをロボットの主な役割とした

[ 構想に対してどこまで進んだか ]

設計・準備

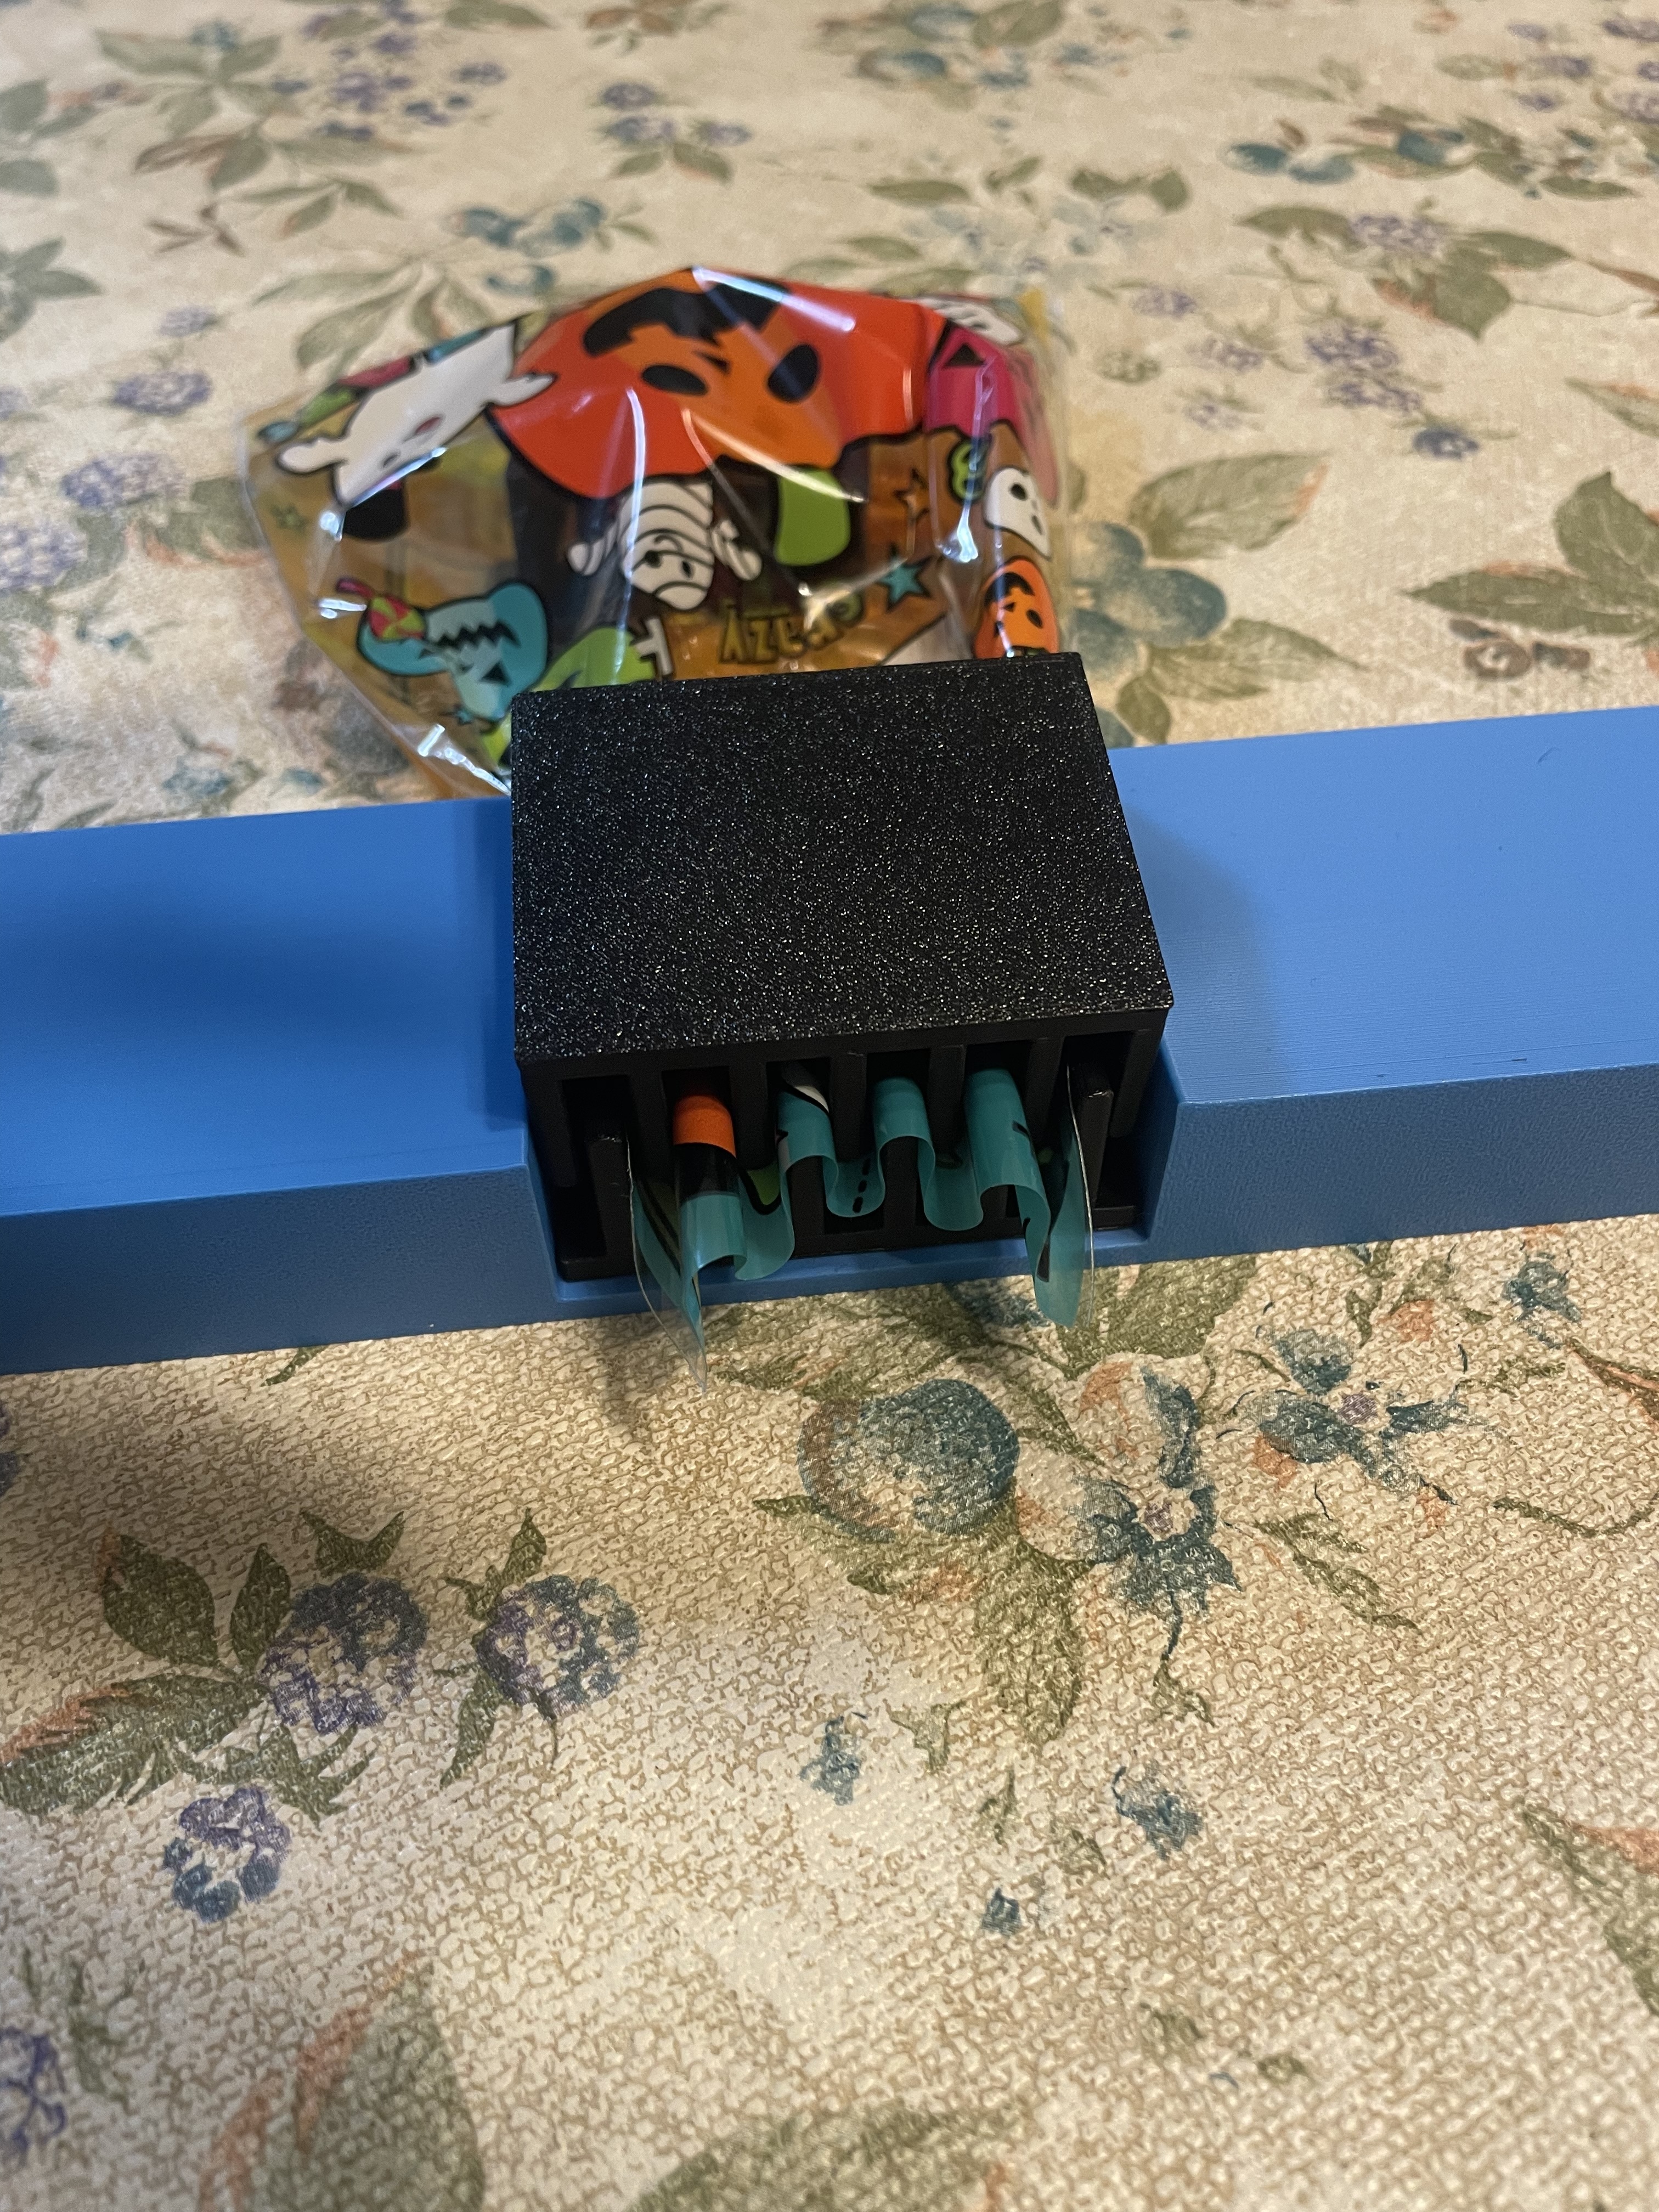
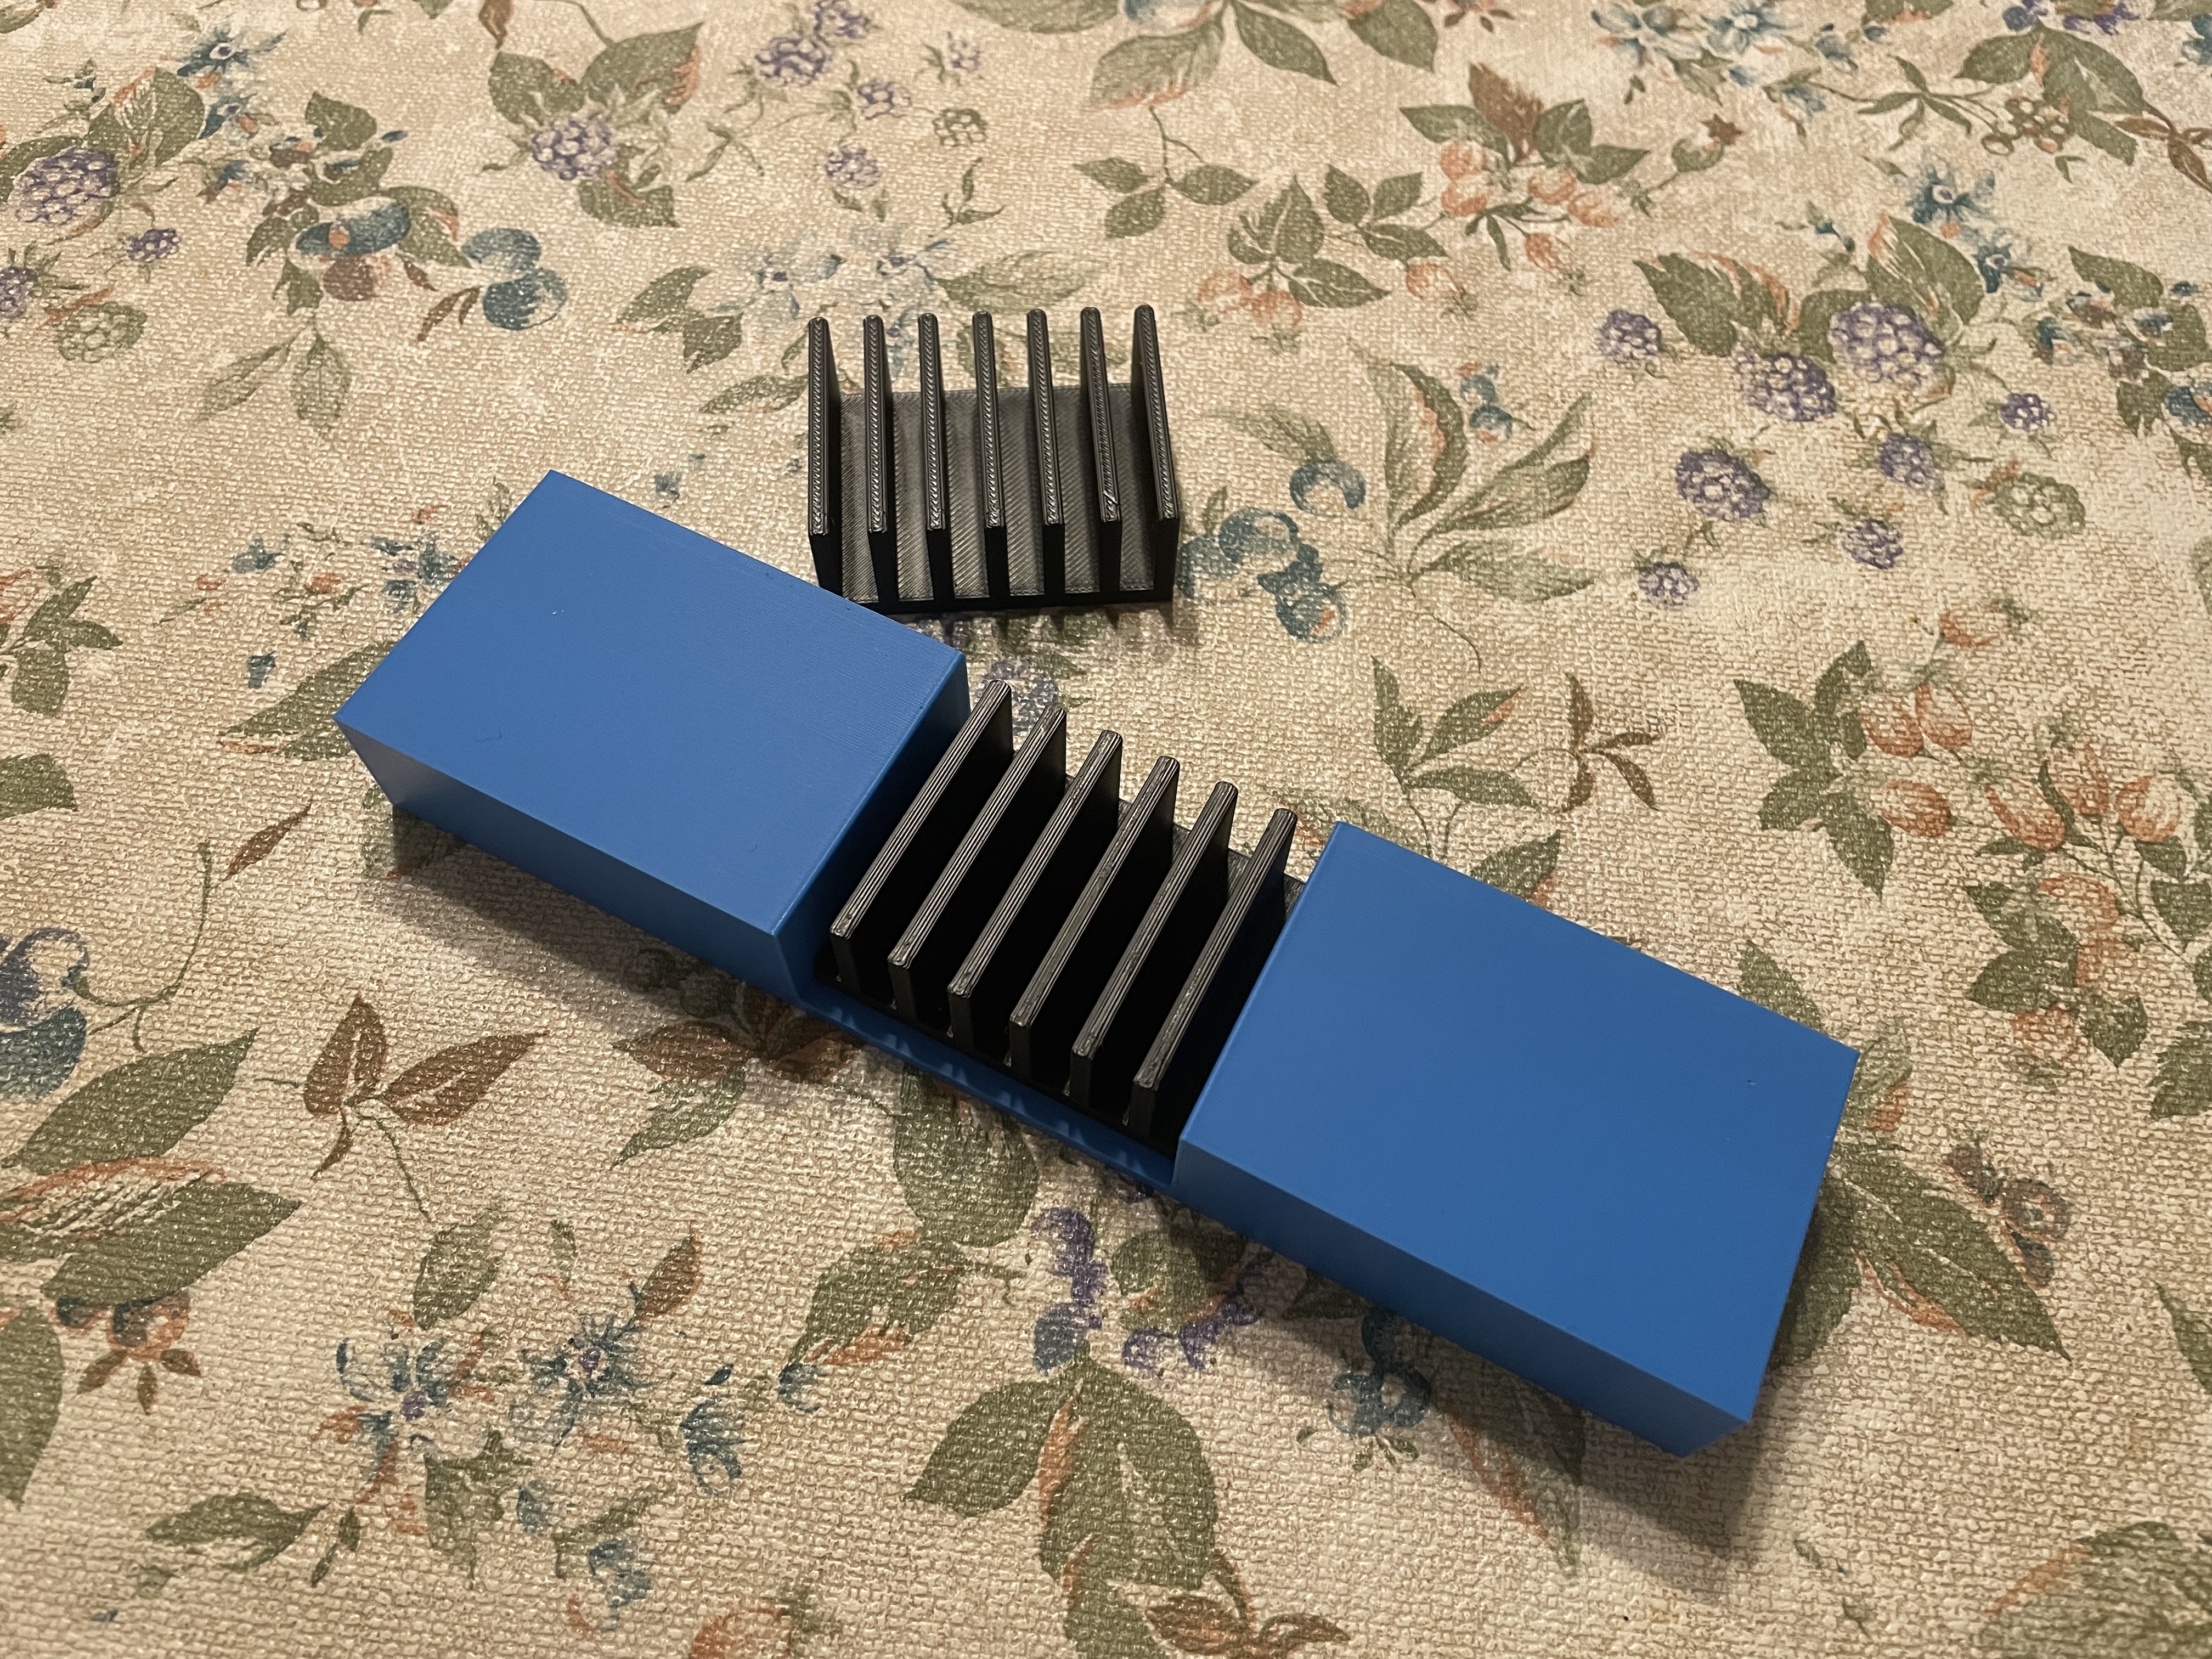
  • 蛇腹折り用ジグザグ治具の設計・制作
  • 挟み込み式機構への形状変更を決定

検証

  • 動作の流れを人の手で検証
蛇腹折り用ジグザグ治具
治具パーツ

[ まとめ ]

  • 完全自動ではなく、人と協力する形に構想を変更した
  • 蛇腹折り工程が最も手間とばらつきの出やすい作業だと分かった
  • ロボットにはその工程を支援させるのが現実的だと考えた
  • 今後はロボットアームによる自動動作の実装を目指す

※ 発表スライドの内容をそのまま掲載しています。

Photos & Video

※ クリックすると拡大して表示できます。

CAD

※ 埋め込みが表示されない場合は「Tinkercadで開く」からご覧ください。

概要

制作目的

主な機能

    工夫した点

    学んだこと